

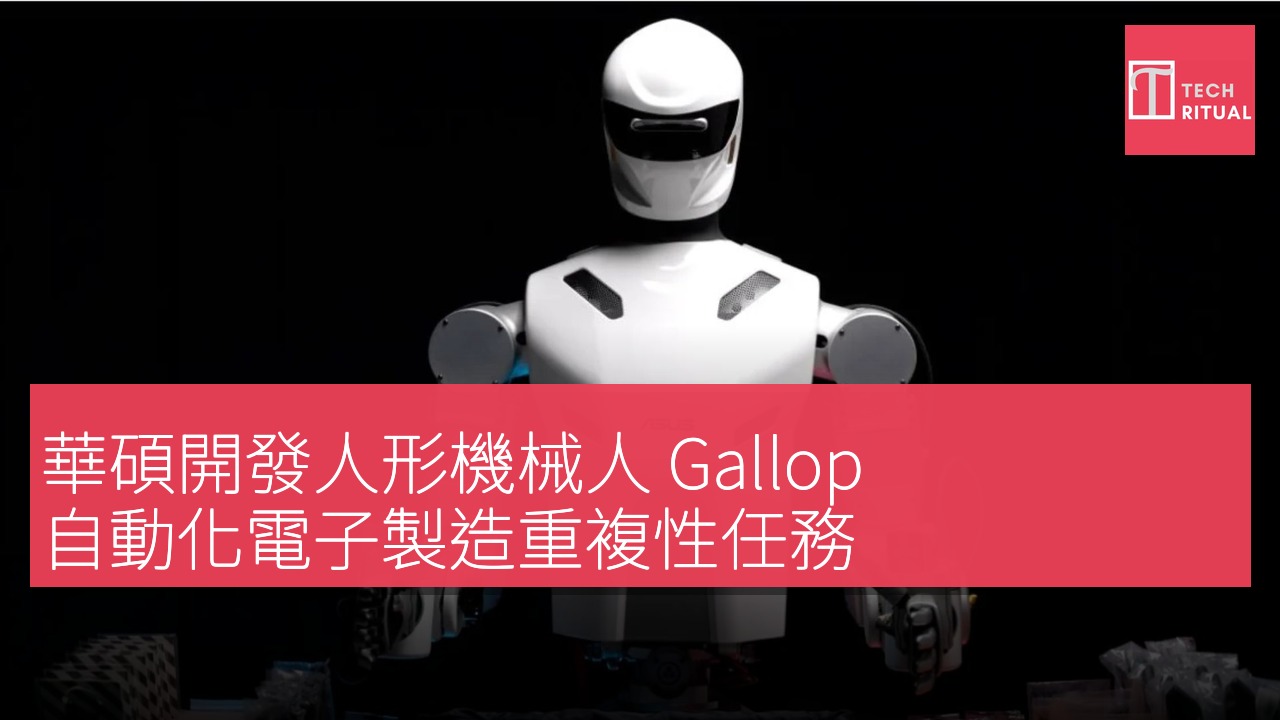
台灣科技公司華碩正在開發一款名為 Gallop 的人形機器人,旨在自動化電子製造中的重複性任務。該機器人的客戶試點計劃預計將於 2027 年啟動,商業上市目標定於 2028 年下半年。該機器人目前正在華碩集團的一家電子製造服務(EMS)工廠進行測試,並學習在專為人類工作者設計的工作站上包裝主板配件。據華碩透露,Gallop 的開發目的是證明人形機器人能夠穩定地進行實際的工廠操作,而不僅僅是完成模擬展示。
Gallop 機器人將在 2028 年商業上市
Gallop 的初始任務包括包裝 15 種不同的主板配件,其中許多配件小巧、纖薄,並封裝在透明塑料袋中。由於涉及不同形狀和柔性材料,這一任務對傳統機器手爪構成挑戰。華碩表示,選擇該工作站是為了測試 Gallop 是否能夠在大部分操作中獨立負責,而無需人類工作者全程陪伴。
華碩已經開發了一個結合人類示範、模擬和實踐的培訓過程。在獲得同意的情況下,經驗豐富的工廠工人佩戴小型頭戴式攝像機,錄製他們執行特定操作的過程。Gallop 利用這些資訊學習所需的動作和處理技巧。模擬軟件隨後產生示範的變化,以幫助機器人處理工作條件的細微差異。培訓過程還包括虛擬實境(VR),操作員佩戴耳機和手套,使用實際工作站上相同的組件和攝像機來指導 Gallop 完成任務。
部署後,機器人錄製的經驗也將反饋到其培訓過程中。
華碩設定的目標是在 20 秒內達到 99.5% 的任務成功率,這與人類工作者完成相同操作所需的時間相匹配。
華碩計劃於 2026 年啟動 Gallop
華碩將 Gallop 的 AI 架構劃分為四層:計劃、監控、技能和控制。計劃層解釋周圍環境並將操作分解為各個步驟。獨立的監控 AI 監視這些行動,並能在出現問題時修訂計劃。技能層管理如伸手、抓取和放置物體的動作,而控制層則操作機器人的手臂和手。該架構在不同層之間使用固定接口,允許華碩在改進版本可用時更換 AI 模型,而無需重新設計整個機器人。該系統在 Gallop 內部運行的單台 NVIDIA Jetson AGX Thor 電腦上運行,並配備標準機器人軟件。
華碩正在內部開發機器人的身體和靈巧手。手部特別重要,因為它們需要操作小型元件,同時利用觸覺感應來理解物理接觸。其他組件,包括電機,則來自成熟的行業夥伴。Gallop 目前在固定基地運行,配備兩條手臂。華碩計劃在未來一年內推出一個輪式版本,並整合其內部開發的靈巧手。該公司還打算在 2027 年的台北國際電腦展(Computex)上向客戶展示該機器人,並計劃進行試點部署。
電子製造將是其首個目標市場,儘管華碩還看到了在醫院及其他服務環境中應用的潛力。該公司相信在一個工作站上學到的技能可以轉移到涉及類似取放活動的其他操作上。華碩表示,Gallop 的目的是處理重複性和體力要求高的任務,而不是取代工廠工人。參與培訓機器人的員工可以轉而從事機器人設置、監督和性能改進等角色。Gallop 計劃於 2026 年初啟動,而華碩的目標是在 2027 年進行客戶試點,並在 2028 年下半年上市。
然而,機器人是否能夠達到其工廠性能目標仍然是其發展的重要組成部分。
項目 規格 AI 架構 計劃、監控、技能、控制 計算平台 NVIDIA Jetson AGX Thor 目標成功率 99.5% 培訓方法 人類示範、模擬、實踐
