

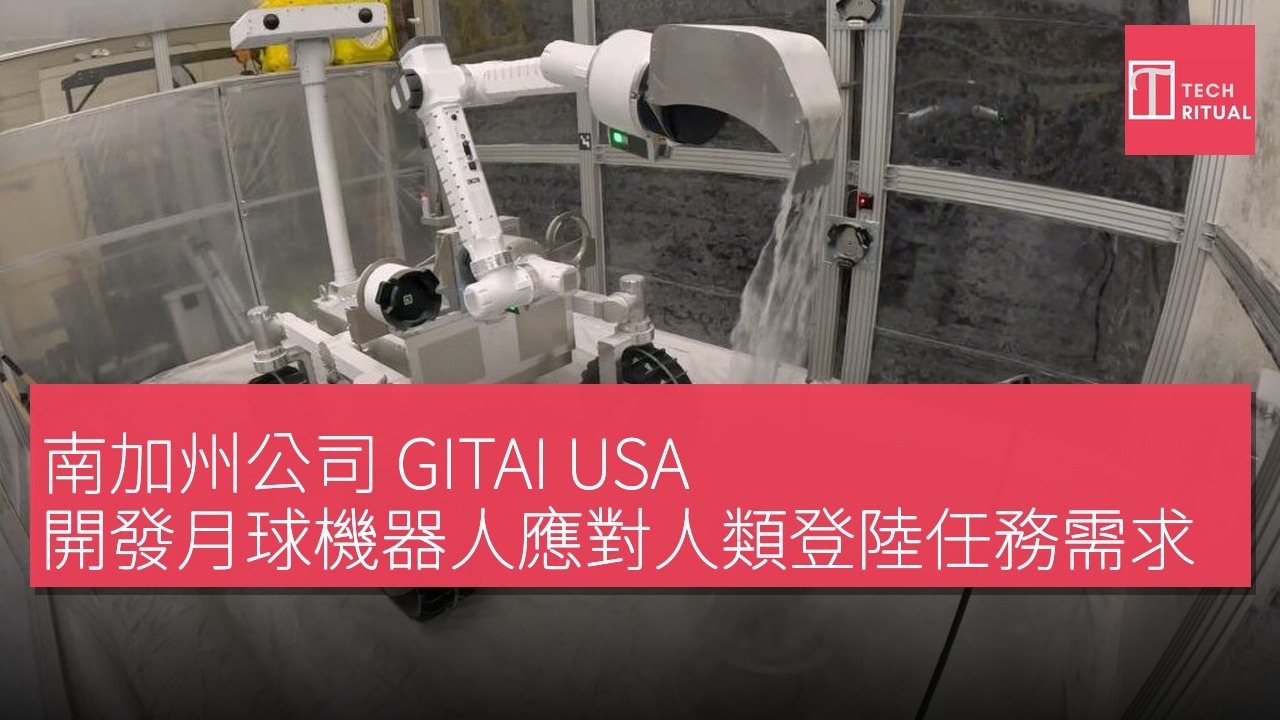
每位宇航員在月球上工作的時間都非常珍貴,而這樣的工作機會不會太多。建立月球前哨站的工作量龐大,加州南部的一家公司認為,許多工作應該由機器來完成。在加州託倫斯,一個機器手臂在模擬的月球土壤上爬行。它能夠挖掘、拾起岩石、更換工具,並通過固定一端、釋放另一端來重新定位自己,因而獲得了“毛毛蟲”的恰當名稱。附近是月球車、航天器測試系統以及一個被稱為“手臂農場”的區域,這裡的機器人進行耐力測試。
還有一個熱真空室、潔淨室、任務控制中心,以及七噸的模擬月球土壤。這就是 GITAI USA,而這裡開發的機器旨在執行未來可能超越加州南部的工作。該公司正在開發機器手臂、月球車和自主航天器,用於建設、維護、挖掘和航天器服務,這些工作甚至可以在沒有宇航員的情況下在月球上完成。
GITAI 的機器人系統已經在多個任務中展現出色能力
GITAI 已經展示其機器人系統的能力,實際上超過了在模擬月球表面移動的範疇。其機器人已經安裝了太陽能電池板和通信設備,進行了焊接,移動了充氣棲息地,進行了維護,甚至更換了月球車的輪胎。在與日本電信公司 KDDI 的另一個演示中,一台月球車和三個“毛毛蟲”機器人自主組裝了一座五米高的通信塔,安裝了天線,連接了電源電纜,並確認系統已通電。然後,這些機器人再次將結構拆除,展示了相同的機器如何能夠在月球表面建設、維護和重新配置基礎設施。
GITAI 的機器人不再僅限於地球。2021 年,該公司在國際空間站展示了其 S1 機器人系統。2024 年,該公司進行了更具雄心的展示,當其 S2 雙臂機器人通過 Nanoracks 的 Bishop 空氣鎖安裝在空間站外部。隨後不久,該公司報告 S2 完成了計劃中的太空服務、組裝和製造任務,將系統推進至技術準備水平 7。
GITAI 將在 2026 年展示其最新的機器人衞星
該公司現在正準備另一個步驟。在 2026 年 6 月,GITAI 宣佈完成了 S3 的飛行模型,該機器人衞星旨在進行在軌服務的演示。這一任務將配備機器手臂和自主會合及對接能力的服務航天器與一個單獨的目標衞星結合在一起。這一計劃與 NASA 的阿提密斯計劃有著直接的聯繫。2025 年,GITAI 的日本子公司獲得了日本宇宙航空研究開發機構 (JAXA) 的合同,以研究日本計劃中的載人月球車的機器手臂,這是該國對阿提密斯計劃的重要貢獻之一。
潛在的工作包括挖掘月球材料、收集岩石和土壤樣本、卸貨和處理大型科學有效載荷。這些操作被考慮在宇航員不在月球車上的時候進行,這可能是這類機器最有價值的角色之一。
儘管月球小組在表面上的工作時間有限,但設備將在任務之間留在後方。能夠獨立運作的機器人可以在宇航員離開後繼續工作,準備場地、移動設備、檢查硬件或維護系統,以便另一組宇航員到達。GITAI 表示,其最終目標是將太空勞動成本降低 100 倍,這是一個雄心勃勃的目標,尚待證明。然而,其機器人已經從實驗室和模擬月球地形進展到國際空間站的操作。如果這類機器最終抵達月球,宇航員可能會發現一些工作已經完成。
